

Im Zuge des kontinuierlichen Strebens nach Motoreffizienz gewinnen geschlossene Nutrotoren zunehmend an Bedeutung bei den Motorenherstellern.Drehstrom-AsynchronmotorDurch die Zahnnuten in Stator und Rotor entstehen beim Drehen Impulsschwingungsverluste. Bei Verwendung geschlossener Nuten im Rotor wird der effektive Luftspalt verringert und die Pulsation des Luftspalt-Magnetfelds abgeschwächt. Dadurch werden das Erregungspotenzial und die Verluste des harmonischen Magnetfelds reduziert, was die Motorleistung verbessert.
Die Bogenrichtung vonDrehstrom-InduktionsmotorDie Bogenhöhe ist ein wichtiger Parameter des geschlossenen Nutrotors. Bei gleichem Nuttyp beeinflusst die Wahl unterschiedlicher Bogenhöhen die Motorleistung in unterschiedlichem Maße. Da keine Kerbe vorhanden ist, lässt sich die Gleichmäßigkeit des geschlossenen Nutrotors nur schwer überprüfen, wodurch leicht verdeckte Sägezahnbildung und unkontrollierbare Faktoren auftreten können.
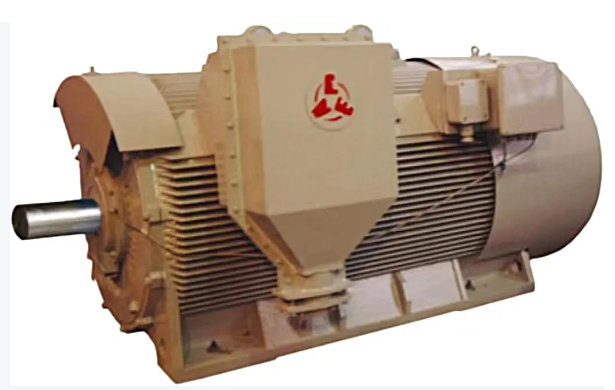
Die Verwendung geschlossener Rotornuten reduziert zwar die Streu- und Eisenverluste des Motors, erhöht aber gleichzeitig die Rotorstreureaktanz. Dies führt zu einem niedrigeren Leistungsfaktor, einem höheren Statorlaststrom und höheren Statorverlusten. Anlaufdrehmoment und Anlaufstrom sinken, die Schlupfrate steigt. Daher müssen bei Verwendung geschlossener Nuten die veränderten Leistungsdaten stets berücksichtigt werden, um eine optimale Gesamtleistung des Motors zu gewährleisten.
InduktionsmotorDer Induktionsmotor ist ein Motortyp, der durch elektromagnetische Induktion zwischen Rotoren Strom im Rotor induziert und so elektromechanische Energie umwandelt. Der Stator besteht aus drei Teilen: dem Statorkern, der Statorwicklung und dem Gehäuse. Der Rotor besteht aus einem Rotorkern, einer Rotorwicklung und einer rotierenden Welle. Der Rotorkern ist Teil des magnetischen Hauptkreises und besteht in der Regel aus 0,5 mm dicken, gestapelten Siliziumstahlblechen. Er ist auf der rotierenden Welle oder der Rotorhalterung befestigt. Der Rotor hat eine zylindrische Außenform.
Rotorwicklungen werden in zwei Typen unterteilt: Käfigwicklungen und Ringwicklungen. Normalerweise liegt die Rotordrehzahl eines Induktionsmotors etwas unter oder über der Drehzahl des rotierenden Magnetfelds (Synchrondrehzahl), weshalb er auch als Asynchronmotor bezeichnet wird. Ändert sich die Last, ändern sich Drehzahl und Schlupf des Rotors entsprechend, wodurch sich die elektromotorische Kraft, der Strom und das elektromagnetische Drehmoment im Rotorleiter an die Lastanforderungen anpassen. Je nach Schlupf und Größe kann ein Induktionsmotor drei Betriebszustände aufweisen: Motor, Generator und elektromagnetische Bremse.
Veröffentlichungsdatum: 29. September 2024